
防衛技術に資するドローン技術―自律飛行、機上AI、空間データを支える技術の中身
更新日:10月21日
ドローンを防衛分野で活用するには、機体を用意するだけでなく、その機体が何を認識し、どこまで自分で動き、人に何を伝えるのかを設計する必要があります。
防衛装備庁が公開する2026年度の防衛省版SBIRには、国内製造の部品を活用したUAV、極小型の情報収集、複数UAVの運用を支えるAI、補給倉庫の状況把握・運用改善などが示されています。機体、制御、情報処理、後方支援まで、技術需要は広がっています。
これらを技術の側から読み解くと、日本のドローン産業が取り組むべき課題も具体的になります。特に重要なのは、位置を知る技術、機上で情報を処理する技術、取得したデータを業務に結び付ける技術です。
飛行制御とAIでは、求められる計算の性質が違う
機体の姿勢や動きを保つフライトコントローラーと、画像や複雑な空間情報を処理するAI用コンピューターは、同じ役割ではありません。飛行制御には、センサーの情報を受け取り、決められた時間内に処理を繰り返すことが求められます。
PX4の公開資料でも、基本的な飛行制御を担うフライトコントローラーと、コンピュータービジョンなどを処理するコンパニオンコンピューターを組み合わせる構成が説明されています。
この違いを考えると、AIの処理能力と、機体を安定して制御できるかは分けて評価する必要があります。認識の結果が正しくても、処理が重くなり、必要な時刻に情報が届かなければ、そのまま飛行に使えるとは限りません。
「AIを搭載した」という説明から一歩進み、AIが受け持つ範囲と、基本的な飛行の安全を保つ仕組みとの関係を見ることが大切です。
VIOとLiDARは、何を手掛かりに位置を知るのか
GNSSを十分に受信できない屋内などで使われるのが、カメラやLiDARと慣性センサーを組み合わせる位置推定です。
VIO(Visual-Inertial Odometry)は、カメラの画像とIMUの情報を使います。画像の中で追跡できる特徴と、加速度・角速度の情報を組み合わせ、機体の位置や姿勢の変化を推定します。ただし、VIOの出力は基本的に移動の相対的な推定であり、それだけで地図上の絶対座標が分かるわけではありません。
カメラを使う以上、明るさ、模様の少なさ、動きによるブレが影響します。暗い場所では露光時間が長くなり、画像のブレが位置推定を難しくする場合があります。人が見て状況を理解できる画像と、位置推定に使いやすい画像は、必ずしも同じではありません。
一方、LiDARとIMUを使うLIO(LiDAR-Inertial Odometry)は、周囲の形状を手掛かりにします。FAST-LIO2では、LiDARの点と地図の対応関係を利用し、慣性計測と組み合わせて状態を推定します。カメラとは違う強みがありますが、LiDARがあればどの環境でも安定する、という意味ではありません。
例えば、形状が繰り返される長い通路やトンネルでは、ある方向の移動を区別する手掛かりが乏しくなることがあります。位置推定では、こうした状態を「退化」と呼びます。平均的な誤差だけでなく、どの条件で不安定になるか、その兆候を検知できるかまで確かめる必要があります。

工場やインフラの点検で蓄積される、暗所、単調な壁面、繰り返し構造などでの失敗記録は、防衛分野への応用を考える際にも貴重な知見になります。
SLAMの地図と、見回すための3Dモデルを区別する
SLAMは、自己位置の推定と地図の作成を同時に行う技術です。ORB-SLAM3のように、カメラと慣性情報、複数の地図を扱う公開研究もあります。
ただし、機体が現在地を推定するための地図と、人が現場を見回すための3Dモデルは、目的が異なります。「3D化できた」という一言では、何に使えるデータなのかが分かりません。

VIO・LIOの推定結果は、位置・姿勢・速度など、機体の動きを把握するための情報です。SLAMの地図は、位置推定に使う特徴や形状を持ち、現在地の推定や地図の更新を支えます。
計測点群は、空間内の点の座標を扱い、形状確認や計測の基礎になります。3DGSは、複数視点から見た空間の見え方を再現し、現場の閲覧や説明、視覚情報の共有に使います。設備台帳や在庫データは、識別番号、属性、数量、履歴を扱い、対象物を業務として管理します。
3DGSの原論文が主に扱うのは、高品質な新規視点の画像をリアルタイムに描画することです。現場を滑らかに見回せることと、そのデータで安全に自律飛行できることは、別々に評価する必要があります。
施設の説明、教育、作業前の状況確認などには、3DGSの見え方が役立ちます。一方、位置推定や計測にも使うのであれば、必要な精度や更新方法を別に定めなければなりません。
ミュオグラフィで、地表から見えない内部を調べる
カメラやLiDARが主に表面の情報を捉えるのに対し、ミュオグラフィは物体内部の密度分布を調べる技術です。宇宙線によって生まれるミューオンが物体を通り抜ける性質を利用し、方向ごとの透過量などから内部の状態を推定します。
地下の空洞や、周囲より密度が低い領域を捉えた研究例があります。例えば、イタリア・ナポリの地下構造を調べた研究では、複数方向からの観測を使い、隠れた空洞の位置と形状を三次元的に推定しています。
ただし、「上空を飛ぶだけで地下が見える」という技術ではありません。地下を調べる透過型の観測では、対象を通過したミューオンを受ける位置に検出器を置く必要があります。観測時間、対象の厚さや密度、空洞の規模、設置できる場所によって、得られる情報が変わります。
塹壕についても、地表に開いた溝の形状を測ることと、覆われた地下空間を推定することは分けて考える必要があります。前者は写真測量やLiDARの領域です。後者にミュオグラフィを使えるかは個別の条件によるもので、塹壕を一律に検出・計測できるとまでは言えません。
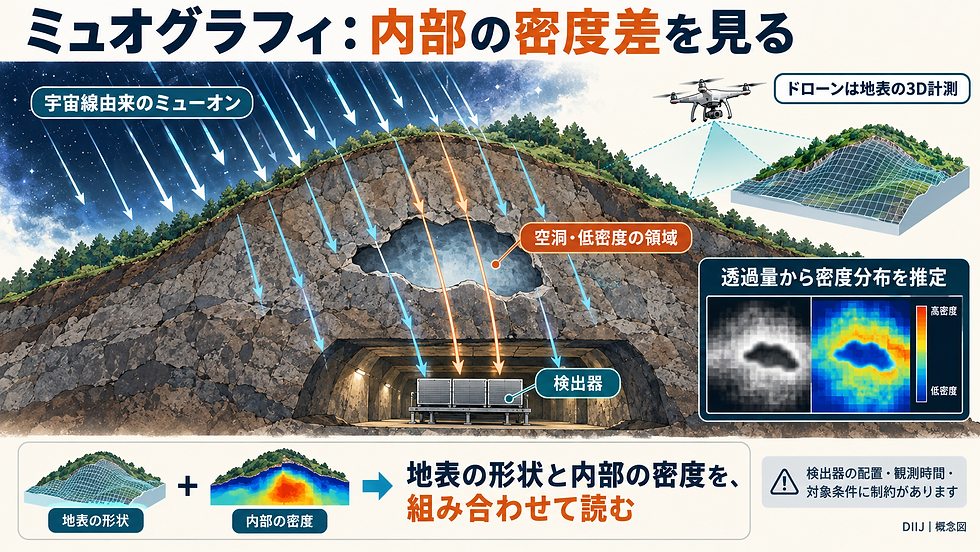
ドローンとの接点は、地表の3D計測との組み合わせにあります。地表の形状を把握し、その内側の密度分布と照らし合わせれば、表面だけでは説明しにくい状態を検討できます。実際、空洞探索の研究でも、レーザースキャンによる地表や既知の地下空間の3Dモデルが解析に使われています。
ドローンが表面を測り、別のセンサーが内部を調べ、それらを同じ空間情報の上で読む。これは将来の調査システムを考える上での方向性です。ドローン搭載で地下探査まで実用化済み、という話とは区別して捉える必要があります。
機上AIでは、精度と同時に電力・発熱・遅延を見る
防衛省版SBIRの公開トピックでは、複数UAVの運用を支えるAIなどが扱われています。通信が常に使えるとは限らない環境を考えると、クラウドだけに依存せず、機上で情報を処理する技術の重要性が見えてきます。
しかし、AI用の計算機を載せれば、重量、消費電力、発熱が増えます。ドローンでは、飛ぶためのエネルギーと、情報を処理するためのエネルギーを、限られた機体の中でやりくりします。冷却のための部品も、重量や配置に影響します。
NVIDIAも、Jetsonを使うエッジシステムの電力最適化を技術情報として公開しています。機上AIでは、モデルの精度だけでなく、消費電力や熱の制約を含めた設計が必要です。
何を入力し、どれだけの時間で結果を返し、その性能を何分間続けられるのか。大きなAIモデルを動かすことより、実際の機体で必要な処理を安定して続けられることが重要です。組み込みソフトウェア、画像処理、熱設計に強みを持つ企業にも、関わる余地があります。
補給の省人化には、空間認識と「物の識別」が必要になる
公開トピックには、カメラやセンサーによる補給倉庫の状況把握と、分析による運用改善も含まれています。これは、機体の開発とは違う角度から、ドローンやロボットの技術が役立つ領域です。
倉庫を撮影し、箱が見えていても、その中身や数量、管理上の識別番号、移動履歴まで分かるわけではありません。位置を知る技術に加え、対象物を識別し、数量や入出庫の情報と結び付ける仕組みが必要です。
3DGSで配置を共有し、点群で形状を把握し、画像認識で対象物を分類する。その先に、取得日時、対象物のID、台帳上の記録をつなぐ作業があります。
巡回飛行を自動化できたかだけでなく、その情報で人の確認や判断がどれだけ変わるか。省人化の価値は、業務の側から確かめる必要があります。
国産化では、ソフトウェアの構成と保守も問われる
国内製造の部品を活用するUAVの開発は、調達の安定性や保守、改修のしやすさに関わります。公開トピックでは、フライトコントローラー、バッテリー、モーター、映像伝送装置なども対象として挙げられています。
一方、部品をどこで作ったかだけでは、ソフトウェアの構成は分かりません。OS、ドライバー、画像処理ライブラリー、通信機能など、機体の中には多くのソフトウェアが組み込まれています。
SBOMは、それらの構成要素を把握するための情報です。依存関係をたどり、脆弱性が見つかったときの対応や、保守の判断につなげます。米CISAもSBOMに関する資料を公開しています。
更新が正当なものかを確かめ、改ざんなどを検知し、問題が起きたときに回復できることも重要です。NISTのファームウェアに関する指針は、保護、検知、回復という考え方を示しています。
国産化の価値を高めるには、何が動いているかを把握し、修正し、使い続けられる体制まで整える必要があります。オープンソースを使う場合も、その選択と保守に誰が責任を持つかが問われます。
秘密分散で、機体を失ったときの内部情報を守る
ドローンのセキュリティでは、通信の暗号化だけでなく、機体そのものが手元を離れたときのことも考える必要があります。機内には、撮影データ、飛行経路、設定情報、プログラムなど、外部に渡したくない情報が残るためです。
秘密分散は、情報を複数の分散片に変換し、復元に必要な条件がそろわなければ元に戻せないようにする考え方です。単にファイルを切り分ける処理とは異なります。機体側だけに復元に必要な情報をすべて置かない設計にすれば、機体の紛失や盗難による情報漏えいのリスクを下げられます。復元に必要な分散片の数や、安全性の前提は方式によって異なります。
ドローンへの適用例として、ネクストウェア、ZenmuTech、アイ・ロボティクスは2022年、秘密分散を搭載する「インテグリティ・ドローン」の連携を公表しています。発表では、紛失時などに機体側のデータだけでは復元できない状態にし、必要な分散片と組み合わせて回復する考え方が説明されています。これは各社の技術発表であり、すべての製品や運用条件で同じ保護が実証されているという意味ではありません。

実装では、保存されたデータだけでなく、処理中のメモリ、一時ファイル、ログまで、どこを保護するかを決める必要があります。また、データを復元できなくなる条件と、飛行を安全に続けるための処理は分けて設計すべきです。秘密分散は、機体内部の情報を守るための一つの層であり、認証、更新管理、通信保護などと組み合わせて使います。
AIが判断を支えるために、確認できる情報を残す
AIの認識結果だけが表示され、元の画像や取得時刻を確認できなければ、人はその結果を確かめにくくなります。情報が古いのか、認識が不確かなのかも、使う側に伝わらなければなりません。
画面の表示、ログ、警告の設計は、AIの性能を実際の判断に結び付けるための技術です。防衛省のAI活用推進基本方針や、防衛装備庁の責任あるAIの適用に関する資料でも、人の関与や責任を含む考え方が示されています。
生成AIを報告書の作成や情報検索に使う場合も、観測した事実と、AIによる推定や文章の生成を区別する必要があります。読みやすい報告書が作れたことは、現場の状態を正しく把握できたことと同じではありません。
最後に必要なのは、技術を繰り返し確かめる仕組み
論文や単体のソフトウェアで示された性能が、そのまま実機の性能になるとは限りません。センサーの取り付け、計算機の負荷、振動、環境条件が変わるからです。
PX4では、ソフトウェアを使ったSITLや、実際の制御ハードウェアを組み合わせるHITLなど、シミュレーションを使う検証方法が公開されています。飛行前に確かめられる部分を増やすことができます。
その上で、実際の環境での試験が必要になります。米NISTは、ドローンと操縦者の能力を、客観的で繰り返し可能な方法で評価するための試験方法を公開しています。
一度うまく飛んだ映像だけでは、使い続けられる技術かどうかは分かりません。同じ条件で再現できるか、失敗を記録できるか、更新後に改めて確認できるか。その積み重ねが重要になります。
センサー、位置推定、AIを組み合わせ、できることと限界を説明できるシステムにする。日本のドローン産業が積み上げるべき価値は、こうした地道な部分にもあります。試験条件と記録を残し、取得した情報を人の仕事につなぐ取り組みは、防衛と民間の双方を支える技術基盤になります。
公開情報の確認日:2026年10月20日。技術の応用可能性に関する記述は、公開情報を踏まえた編集部の考察です。図版は編集部制作の概念図であり、特定の実機や評価結果を示すものではありません。


コメント